工业机器人实操维修 从故障诊断到成功修复的实战指南
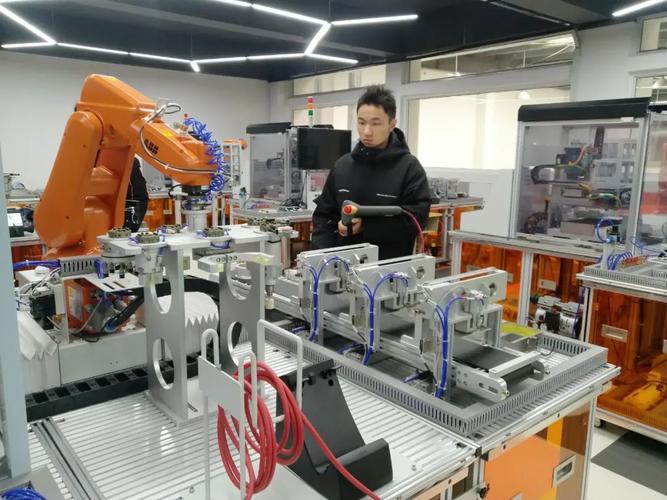
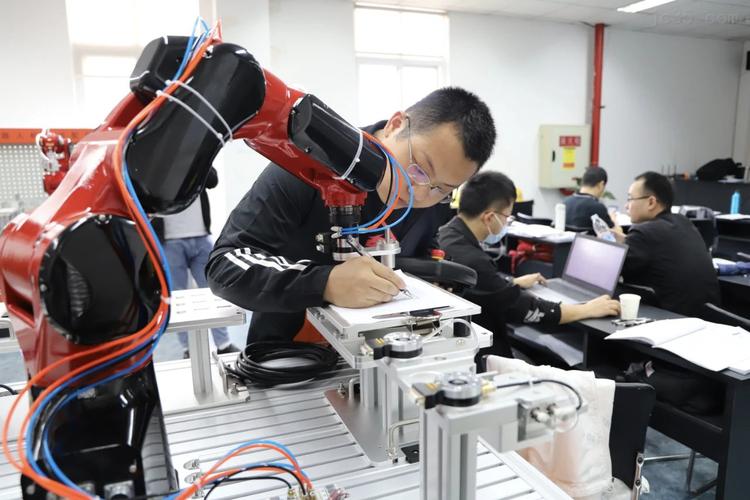
在工业机器人应用与维护的教学与实训中,实操维修是检验学生综合能力的关键环节。当一台工业机器人突然停机、出现报警或动作异常时,学生需要运用所学知识,按照科学的流程进行故障排查与修复。下面以常见的“机器人示教器显示伺服报警,各轴无法运动”为例,详细说明实操维修的完整过程。
一、故障现象确认
学生首先查看示教器上的报警信息,例如“SRVO-050 碰撞检测报警”或“SRVO-062 编码器异常”。同时观察机器人本体是否有异响、异味,各轴是否处于机械原点附近。向操作人员了解故障发生时的工况:是急停后出现,还是运行中突然停止。做好安全防护:按下急停按钮,切断伺服使能,挂上“禁止合闸”警示牌。
二、故障分析思路
工业机器人伺服报警通常涉及电源、控制信号、机械负载或编码器反馈四大类。学生应结合电气原理图和机器人说明书,按照“先外围后本体、先电气后机械、先简单后复杂”的原则排查。可能原因包括:
- 伺服放大器故障或供电缺相
- 编码器电缆断路、短路或屏蔽层破损
- 制动器未释放,导致电机堵转
- 减速机卡死、皮带断裂或齿轮磨损
- 控制柜内保险丝熔断、接触器触点氧化
三、实操排查步骤
- 目视检查:打开控制柜,观察伺服放大器指示灯(如LED是否显示“F”闪烁)、断路器是否跳闸、电线接头是否松动或烧焦。检查机器人本体编码器电缆有无挤压、磨损。
- 万用表测量:在断电状态下,测量伺服放大器输入端三相电压是否平衡(如AC200V±10%),测量编码器电缆各芯线通断及对地绝缘。注意:禁止带电插拔编码器插头。
- 替换法:若有同型号备用伺服放大器或编码器电缆,可进行替换测试,快速判断故障点。例如替换某一轴的放大器后报警转移,说明原放大器损坏。
- 解除机械卡阻:手动盘车(需先松开制动器,使用专用释放按钮)检查各轴是否转动灵活。若某轴卡死,拆下减速机检查内部轴承或齿轮。
- 检查制动器:用万用表测量制动器线圈电阻(通常几十欧姆),并听制动器释放时的“咔嗒”声。若制动器不释放,检查制动电源模块及控制信号。
四、典型故障修复案例
案例一:编码器电池电压过低导致零点丢失
现象:机器人开机后报“编码器电池报警”,各轴位置数据异常。
排查:测量编码器电池电压,发现低于3.0V(正常应为3.6V锂电池)。更换电池后,需重新校准零点。学生使用示教器进入零点标定模式,将各轴手动摇至机械零点标记对齐,然后执行原点设定。
案例二:伺服放大器过载报警
现象:某轴运动时出现“过载”报警,且电机发热严重。
排查:脱开该轴与减速机的连接,单独转动电机,若电机空载电流正常,则判定为减速机故障。拆解减速机发现内部齿轮磨损、润滑脂干涸。更换减速机并重新加注润滑脂,故障排除。
案例三:安全门开关信号异常
现象:机器人示教模式下可以运动,自动模式下无法启动。
排查:检查安全门插头是否插好,用万用表测量安全回路各触点通断。发现安全门开关内部触点氧化,导致信号时有时无。更换开关后,自动模式恢复正常。
五、修复后验证与
修复完成后,学生应按照以下步骤验证:
- 清除报警,重启控制柜。
- 在手动模式下低速运行各轴,观察有无异响、抖动。
- 执行一段简单的示教程序,检查定位精度和重复定位精度。
- 连续运行30分钟以上,确认无报警、温升正常。
学生需填写维修记录表,记录故障现象、排查过程、更换备件及修复效果。同时反思:本次故障的根本原因是什么?日常维护应如何避免?例如定期更换编码器电池、检查电缆磨损、清理控制柜粉尘等。
六、安全注意事项
- 维修前必须断电、验电、挂牌上锁。
- 禁止在伺服使能状态下接触机器人本体或控制柜内部。
- 拆装编码器插头时,务必先关闭控制柜电源。
- 手动盘车前,必须确认制动器已释放,防止损坏减速机。
- 使用万用表时,选择正确档位,避免短路。
通过以上实操维修训练,学生不仅掌握了工业机器人故障诊断与修复的技能,更培养了严谨的安全意识和逻辑思维能力,为今后从事工业机器人运维岗位打下坚实基础。
如若转载,请注明出处:http://www.jjvuv.com/product/26.html
更新时间:2026-10-26 10:22:13