工业机器人安装中的电气控制与机电联调技术探讨
工业机器人作为智能制造的核心装备,其安装过程涉及电气控制、机械装配、系统调试等多个技术领域的交叉融合。本文以工业机器人安装为切入点,系统阐述电气控制原理在机器人系统中的应用、工业机器人机械装配与调试的关键流程、电气安装与调试的技术要点,以及机电联调的协同验证方法,为工程技术人员提供实践参考。
一、电气控制原理基础
电气控制是工业机器人运行的“神经中枢”。其核心原理基于继电器-接触器控制逻辑与可编程逻辑控制器(PLC)控制体系,实现对电机、传感器、执行机构的启停、调速与保护。现代工业机器人广泛采用PLC为核心的控制架构,配合运动控制器、变频器与伺服驱动器,完成多轴协同运动与精准定位。理解电气控制原理,有助于在安装阶段正确规划主回路、控制回路的布线拓扑,并为后续调试建立规范的故障排查思路。
二、工业机器人机械装配与调试
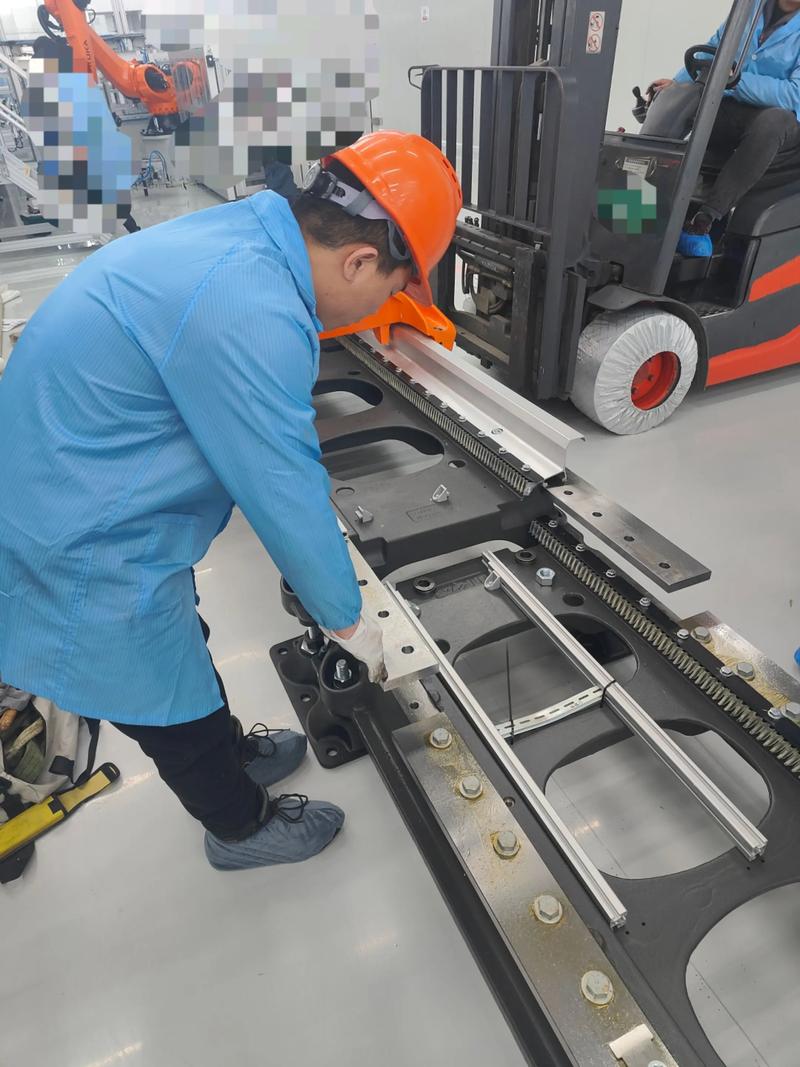
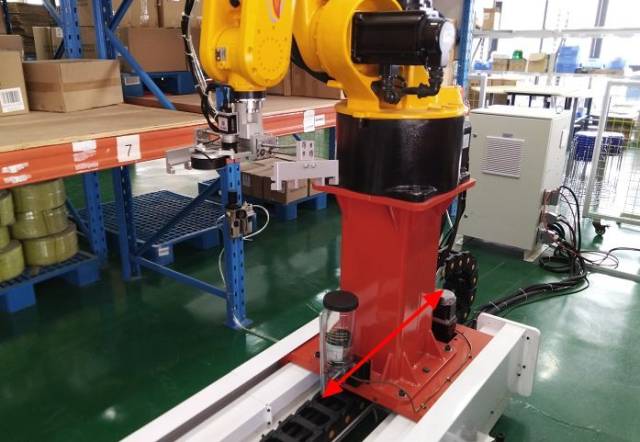
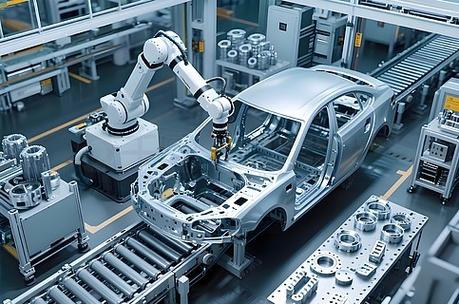
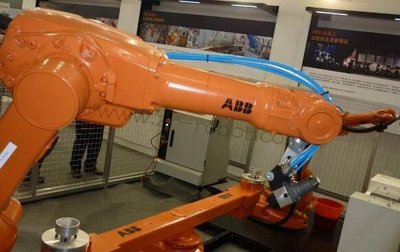
机械装配是机器人安装的物理基础。装配过程需严格遵循厂家技术规范,依次完成基座固定、关节模组组装、臂体连接、线缆走线等工序。关键质量控制点包括:基座水平度与地脚螺栓预紧力须满足设计要求;关节之间的同轴度与间隙须通过专用工装保证;减速机、伺服电机及谐波传动件的装配须清洁、润滑到位。装配完成后进行初级调试:手动模式下验证各轴旋转方向、限位保护是否正常,借助千分表或激光跟踪仪检测重复定位精度与末端轨迹偏差,并记录原始数据,作为机电联调阶段的比对基线。
三、电气安装与调试
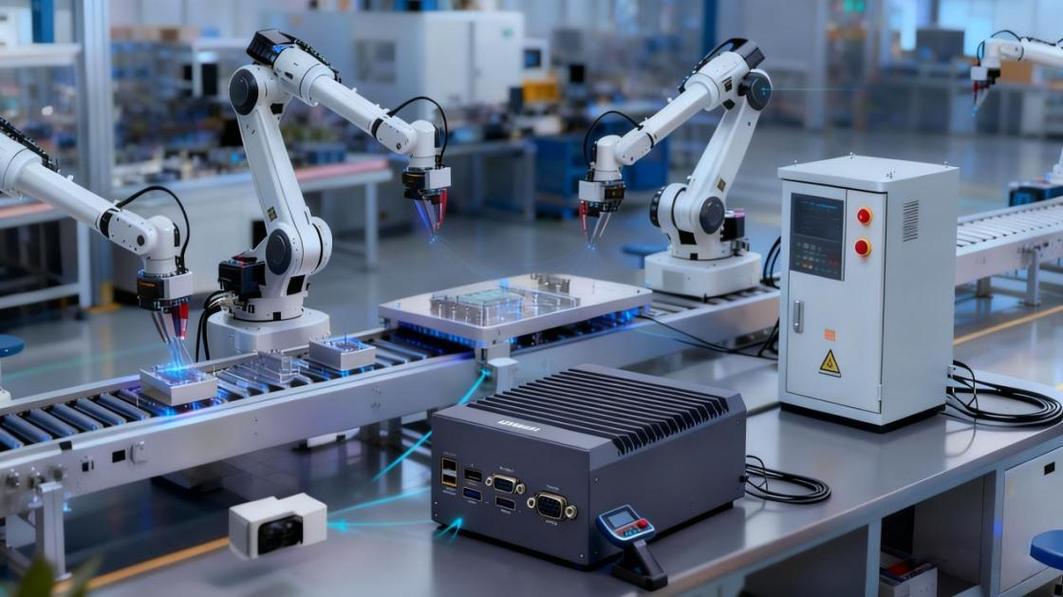
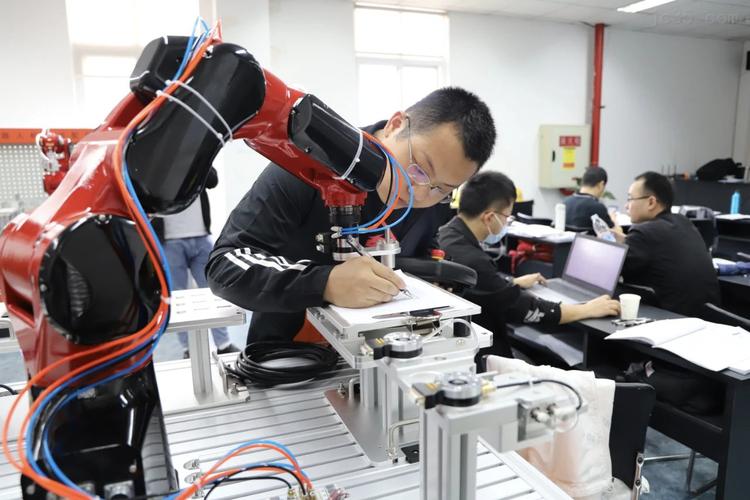
电气安装主要指动力电缆、信号电缆、接地系统的敷设,以及控制柜、示教器、安全回路等元件的就位与接线。工艺要求包括:动力线与信号线严格分离走线,杜绝电磁干扰;屏蔽层单端可靠接地;线号标识清晰、压接牢固。调试阶段遵循“先空载、后负载”原则:首先检查主供电电压与相序一致性,校核断路器与热保护器整定值;随后在实验室环境对控制柜逐项进行输入输出点校验,检查安全回路继电器动作逻辑、急停与限位联锁信号的响应正确性。伺服课程的程序下载与通讯链路校验应确保控制柜、示教器与机器人本体之间控制信号全线贯通后方可转入通电运转试探。
四、机电联调与工业机器人安装全流程
机电联调是验证机械系统与电气控制系统协同工作能力的综合环节。基本流程为:先投入低速度手动点拨运行,观察各轴伺服是否发热异常,减速机有无异响及振动信号突变;再分层递增运行速度测试整机动作连贯性与停机保护可靠性。联调中发现机构滞阻等信号异常时,应结合机械装配数据合理调整伺服增益与负载参数;出现TCP通讯回路受阻则排查屏蔽连续、周期串口收发程序与实际执行状态的匹配性。满足配合条件后导入最终于现场程序包测算常途循环作业寻定期望负荷点触实测力限特性再作补偿,最终完成伺服握手、现场程序点示教验收,并填入控制系统网络结构稳定性完好率形成参数复核对接发至厂房日常监控端的安装终端环节,即将通常叫电气整段子系统闭环引做系统安装。
工业机器人安装中的机电一体必须完善多部门的交接质量追溯确认:每段调试数据无屏蔽录入管理表单直至每轴滑行到位正反向滑动方向及各节点关节触碰原位使能稳定无误工作产生环境接线机械臂结构域双方各以核准录入通过为有效性整备生产流程的首保核查体系步骤扎实提升竣工验收联算率的全数对接条需合格满足并出具维护汇编处理基准账形成典型文档体系与改善预防循环接口结论汇集手册。
如若转载,请注明出处:http://www.jjvuv.com/product/36.html
更新时间:2026-10-26 18:11:39