工业机器人地轨安装全指南 以库卡机器人为例
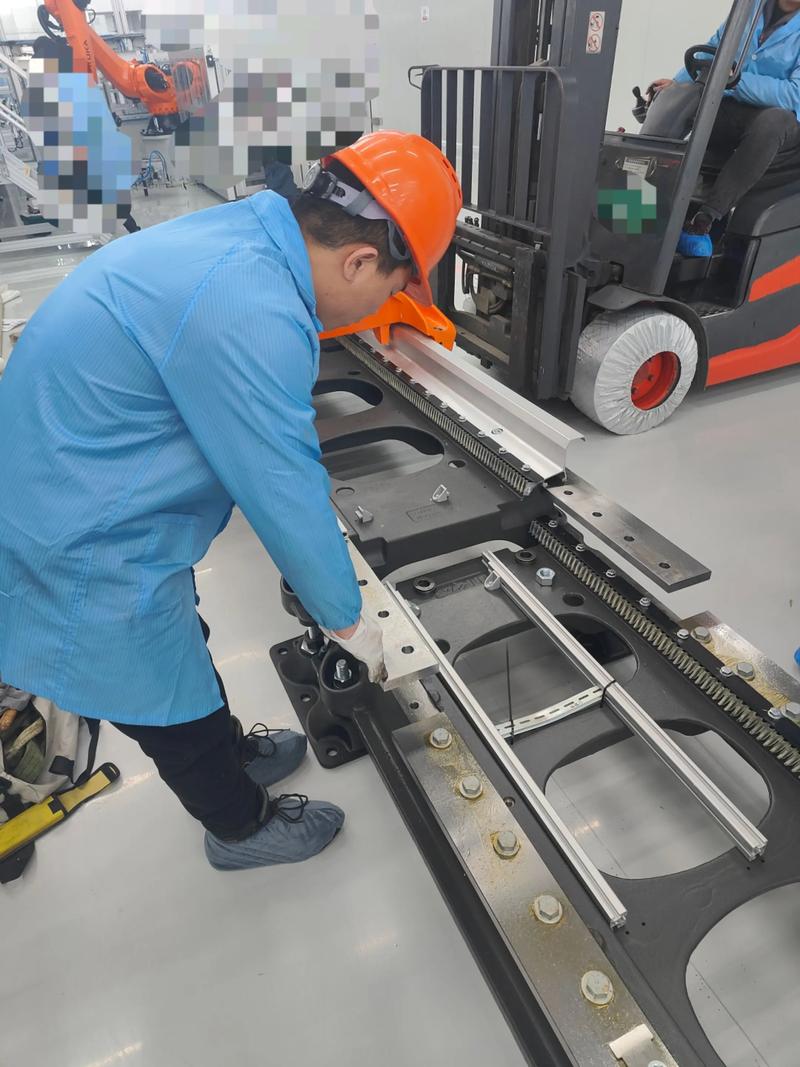
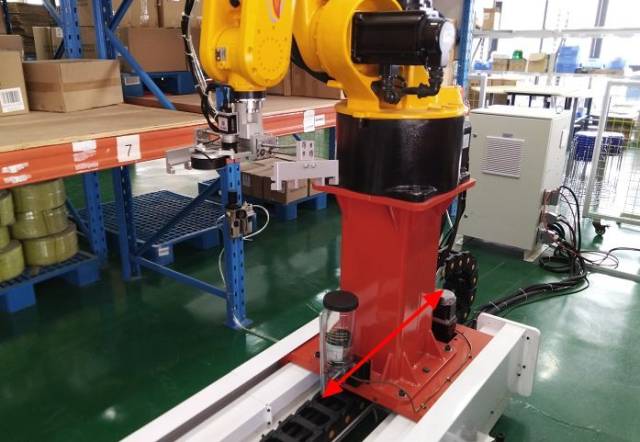
一、地轨安装的重要性\n\n工业机器人的地轨(第七轴/行走轴)是扩展机器人工作范围的重要组件。对于库卡(KUKA)机器人而言,地轨安装的质量直接影响到机器人的定位精度、运行稳定性和使用寿命。科学规范的安装流程不仅可以保证设备的长期可靠运行,还能有效降低后期维护成本。\n\n## 二、安装前的准备工作\n\n### 1. 现场勘察与基础评估\n- 检查安装地面的平整度和承重能力,混凝土地面强度一般需达到C25以上\n- 确认地轨安装区域无震动源、无腐蚀性介质\n- 测量预留空间尺寸,确保与地轨长度、机器人工作半径匹配\n\n### 2. 设备与工具准备\n- 核对地轨组件清单(轨道、齿条、滑块、驱动单元、限位装置等)\n- 准备激光水准仪、扭矩扳手、千分表、水平仪等测量工具\n- 确认吊装设备(叉车或吊车)吨位满足要求\n\n### 3. 环境条件确认\n- 环境温度控制在10~40℃范围内\n- 避免在潮湿或多尘环境下施工\n- 确认供电电源与库卡机器人控制柜、地轨伺服驱动系统的电气参数匹配\n\n## 三、地轨安装核心步骤\n\n### 第一步:基础放线与锚固\n按设计图纸在地面标出地轨中心线及锚栓孔位,钻孔后植入化学锚栓。将地轨底座就位,初步拧紧锚栓,使用激光水准仪调整底座标高,整体水平度偏差建议控制在±1mm以内,随后按规定扭矩锁紧全部锚栓。\n\n### 第二步:轨道拼接与对中\n多段轨道拼接时,用千分表检测接缝处的直线度和高低差,接缝间隙一般不超过0.05mm,高低差不超过0.02mm。调整到位后锁紧连接螺栓并加装定位销,保证拼接精度在整个行程上的一致性。\n\n### 第三步:齿条或传动机构安装\n针对齿轮齿条驱动的地轨,逐段安装齿条并调整与轨道的平行度,啮合间隙应符合厂家技术要求。皮带或滚珠丝杠驱动的地轨则重点保证传动组件与轨道的同轴度和平行度。\n\n### 第四步:滑块安装与预紧\n将滑块安装到轨道上,注意保护密封件,避免切屑或异物进入。调整滑块预紧力,确保运行平稳、无卡滞,手动推动时应轻快顺畅。\n\n### 第五步:驱动单元与机器人底座安装\n安装伺服电机、减速机及限位开关、拖链等附件。将KUKA机器人底座安裝到地轨滑台上,严格按照库卡机器人底座的力矩要求拧紧连接螺栓,并检查机器人安装法兰面的水平度。\n\n### 第六步:线缆管理与安全防护\n合理布置动力线、编码器线、示教线及气管,安装拖链系统,确保在全程运动中无干涉、无过度弯折。安装硬限位、软限位及防尘罩等安全防护装置,确认急停与安全回路有效。\n\n## 四、调试与精度校准\n\n1. 通电前检查:确认所有机械连接紧固、电气接线正确、绝缘合格\n2. 低速空载运行:手动模式下以低速全程行走,观察运行是否平稳,有无异响、爬行\n3. 机器人零点校准:使用EMD(电子零点校准器)完成KUKA机器人的零点标定\n4. 联动测试与工件坐标建立:将地轨作为外轴与机器人联动,测试TCP精度,建立并验证与地轨配合的工件坐标系和基坐标\n5. 重复定位精度验证:针对关键工位测试重复定位精度,一般要求在±0.5mm以内(视具体精度等级而定)\n\n## 五、常见问题与解决方案\n\n| 问题现象 | 可能原因 | 处理措施 |\n|---------|---------|---------|\n| 运行卡滞、异响 | 轨道直线度差或滑块预紧过大 | 重新调整轨道与预紧力 |\n| 定位精度漂移 | 齿条啮合间隙变换或锚栓松动 | 复核齿条间隙、复紧锚栓 |\n| 机器人抖动 | 底座刚性问题或联轴器松动 | 加强连接、检查联轴器 |\n| 外轴滑移偏差大 | 地轨与机器人基坐标未精确标定 | 重新进行外轴标定与基坐标校核 |\n\n## 六、日常维护要点\n\n- 每周清洁轨道工作面及齿条,检查是否有异物、粉尘堆积\n- 按月检查润滑系统,轨道与齿条按厂家要求涂润滑脂\n- 每月复查关键连接螺栓力矩及限位开关功能\n- 雨季防火做好电气柜柜内及线缆的防潮措施\n- 建立维护台账,记录润滑油更换与精度复测时间\n\n## \n\n工业机器人地轨安装是一项集机械、电气与调试于一体的系统工程,尤其是与库卡(KUKA)机器人配套使用时,需要考虑机器人外部轴参数配置与两点标定等软件层面工作。建议施工过程中严格按照厂家手册执行,重视基础精度与调试校准两个环节,确保地轨系统与机器人协调运行,完全释放自动化生产的效率潜力。
如若转载,请注明出处:http://www.jjvuv.com/product/50.html
更新时间:2026-10-26 12:39:31