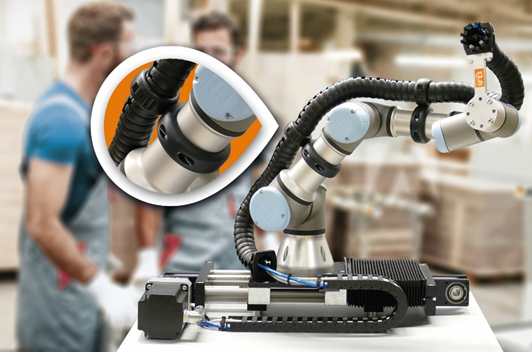
快速装配,安全牢固 用于协作机器人的新型拖链安装夹具
引言
随着协作机器人在工业自动化中的广泛应用,其线缆管理问题日益受到重视。拖链作为保护线缆、引导运动的核心部件,其安装方式直接影响机器人的运行可靠性与维护效率。传统的拖链固定方案往往需要多颗螺栓紧固、现场定位复杂,难以满足协作机器人快速部署与灵活调整的需求。为此,一种新型拖链安装夹具应运而生,以“快速装配、安全牢固”为核心设计理念,为协作机器人的工业安装提供了创新解决方案。
一、协作机器人拖链安装的挑战
协作机器人通常需要在有限空间内完成多自由度运动,拖链随之频繁弯折和移动。传统安装方式存在以下痛点:
- 装配耗时:多螺栓固定、逐一校准,现场调试时间长。
- 空间受限:协作机器人本体紧凑,传统夹具体积较大,易干涉运动范围。
- 可靠性不足:振动和反复运动中螺栓易松动,导致拖链偏移或磨损线缆。
- 维护不便:更换拖链或调整位置时需拆卸大量紧固件。
这些痛点对安装夹具提出了更高要求:既要实现快速安装,又必须保证长期运行的牢固性与安全性。
二、新型安装夹具的设计原理
新型拖链安装夹具采用模块化、免工具或半免工具的设计思路,主要包含以下技术特征:
1. 快速锁紧机构
夹具主体采用楔形自锁或偏心凸轮锁紧结构,只需旋转手柄或推入卡扣即可完成夹紧,无需螺丝刀或扭矩扳手。单点操作即可实现拖链端部的固定,装配时间较传统方案缩短70%以上。
2. 高兼容性接口
夹具底部设计标准化安装法兰,兼容主流协作机器人(如UR、遨博、节卡等)的本体安装孔位,同时适配多种规格拖链(内宽、弯曲半径可调),减少选型配套成本。
3. 防松与减振设计
锁紧机构内置弹簧预紧或齿纹咬合结构,在机器人高速往复运动与振动环境下保持夹持力恒定,避免因松动导致的拖链窜动。夹持面覆有弹性阻尼层,进一步吸收高频振动,保护拖链链节。
4. 紧凑轻量化
采用高强度铝合金或工程塑料注塑成型,体积小巧、重量轻,不显著增加机器人末端负载,且外形圆滑,避免与周边设备干涉。
三、安装与使用流程
新型夹具的现场安装可归纳为“定位—推入—锁定”三步:
- 定位:将夹具底座对准机器人本体或支架上的安装孔位,利用定位销或卡槽快速找准位置。
- 推入:将拖链端部插入夹具夹持腔,确保链节与夹持面贴合。
- 锁定:扳动锁紧手柄或按压卡扣,直至听到“咔嗒”声或手感到位,即完成固定。
拆卸时反向操作即可,便于拖链更换或维护。整个过程无需专用工具,单人次可在数分钟内完成。
四、安全牢固的性能验证
为验证夹具在工业环境下的可靠性,需进行以下测试:
- 静态拉脱测试:施加数倍于拖链自重及运动惯性力的拉力,夹具无滑移或松脱。
- 动态疲劳测试:模拟协作机器人典型工作循环(数十万次往复),夹持力衰减小于10%,拖链无异常磨损。
- 振动测试:在5–500 Hz随机振动条件下,锁紧机构保持稳定,无共振松脱。
- 温升与耐介质测试:适应车间常见油污、切削液环境,材料不溶胀、不开裂。
上述验证确保夹具在长期运行中“安全牢固”,降低停机风险。
五、应用价值与前景
新型拖链安装夹具为协作机器人工业安装带来多重价值:
- 提升部署效率:快速装配缩短产线换型与机器人调试时间,契合柔性制造需求。
- 增强运行可靠性:防松减振设计降低线缆故障率,延长拖链使用寿命。
- 降低维护成本:免工具拆装使现场维护更便捷,减少停机损失。
- 促进标准化:兼容性接口推动拖链安装规范化,便于备件管理与批量应用。
随着协作机器人向更多工业场景渗透,对线缆管理附件的快装、牢固、轻量化要求将持续提升。此类新型夹具有望成为协作机器人集成中的标准配置,助力工业机器人安装向更高效、更安全的方向演进。
##
“快速装配,安全牢固”不仅是新型拖链安装夹具的设计目标,更是协作机器人工业安装实践的核心诉求。通过锁紧机构创新、兼容性设计与严谨验证,该夹具在效率与可靠性之间取得了良好平衡,为协作机器人的线缆管理提供了切实可行的升级方案。
如若转载,请注明出处:http://www.jjvuv.com/product/32.html
更新时间:2026-10-26 20:26:12