基于IRB工业机器人技术参数及工作范围的维修指南
一、IRB工业机器人技术参数概览
ABB IRB系列工业机器人因其高刚性、高精度和长寿命,广泛应用于搬运、焊接、装配等场景。开展维修工作前,必须掌握其核心技术参数,包括但不限于:
- 负载能力:如IRB 2600-12/1.65,额定负载12kg,最大臂展1.65m。
- 重复定位精度:典型值±0.05mm,维修后需通过激光跟踪仪校准。
- 防护等级:标准IP67(手腕),恶劣环境需选配铸造专家型。
- 电源要求:三相380V±10%,频率50/60Hz。
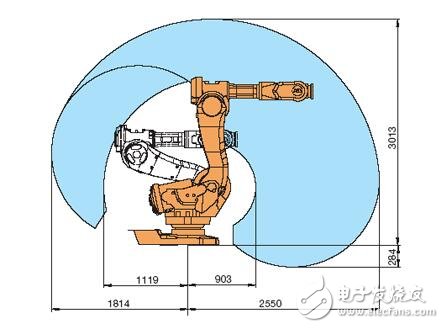
- 工作范围:各轴运动界限(如1轴±170°,2轴+85°/-65°等),可通过RobotStudio仿真确认。
维修时若参数偏离标准值,需优先排查机械间隙、编码器故障或减速机磨损。
二、基于工作范围的故障诊断要点
IRB机器人的工作范围决定了线缆走线、关节限位和碰撞风险区域。维修中应重点关注:
- 各轴限位开关:定期检查功能,避免超程导致机械损伤。
- 线缆包(管线包):在最大伸展姿态下,电缆弯曲半径不应小于说明书规定值,否则易断芯。
- 奇异点区域:腕部关节接近±90°时易出现速度突变,维修后需重新标定工具坐标系。
- 平衡缸与弹簧:针对IRB 4600/6600等机型,维修时须按工作范围曲线调整平衡压力。
三、电子电路图与电技术资料在维修中的应用
维修IRB机器人离不开电子电路图与电技术资料,主要应用在以下几个方面:
3.1 控制柜电路分析
- 主电源模块:根据电路图检查整流、滤波、逆变环节,如DSQC 661/662驱动单元。
- 安全回路:识读急停、安全门、使能装置的接线,确保双通道冗余。
- I/O板卡:DSQC 652/653的数字/模拟量通道,电路图可定位端口故障点。
3.2 示教器与通信
- 示教器电路图:包括急停按钮、触摸屏、SD卡接口等,可修复无法启动、触摸失灵等故障。
- 总线通信:DeviceNet、Profibus、EtherCAT的终端电阻和屏蔽层,电路图上标注电阻值与接地方式。
3.3 伺服驱动与电机反馈
- 电机动力线:U/V/W相线序、绝缘阻值,维修时须对地绝缘>1MΩ。
- 编码器信号:串行或解析器信号波形,电路图提供了参考电平和时序。
四、常见维修流程与电技术资料查询建议
4.1 标准化维修流程
- 切断总电源,挂牌上锁。
- 引用电子电路图放电,测量驱动器母线电压<36V。
- 拆除机械臂与本体连接,注意保存零点数据。
- 根据故障代码对应排查电路、参数或机械件。
- 修复后回装,校准零点、更新转数计数器。
- 空载运行,观察工作范围内轨迹与电流曲线。
4.2 电技术资料网站利用
- 官方手册:ABB图书馆可下载技术参数、电路图、备件清单。
- 行业网站:如“工业机器人维修网”“电子发烧友”需验证资料版本一致。
- 期刊/图纸资料:核实是否匹配对应IRB型号与控制器(如IRC5、IRC5P)。
注意:任意一份电子电路图都应包含页码、版本、勘误号,避免据此导致接线错误。
五、维护建议与安全注意
- 周期核查:每1000小时检查动力线损坏、板卡连接;每4000小时更换油脂。
- 数据备份:维修前备份系统参数和关键电路设置,缩短停机时间。
- 防静电措施:检修电路板时佩戴防静电手环。
- 不擅自改动电路:包括短接和使用非原厂元器件,会引发安全风险和著作权问题。
通过结合IRB技术参数、工作范围、准确的电子电路图与电技术资料,可以实现快速故障定位与高质量修复。维修人员应持续更新资料,规范流程,保障机器人长期稳定运行。
如若转载,请注明出处:http://www.jjvuv.com/product/23.html
更新时间:2026-10-26 04:16:37