ABB工业机器人通电后示教器、计算机、伺服驱动板指示灯亮但安装无响应——故障诊断与解决方案
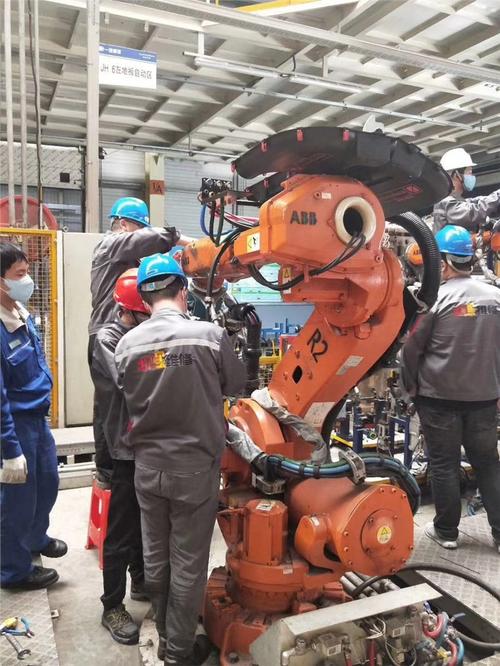
在工业自动化领域,ABB工业机器人以其高精度和可靠性著称。在安装或调试过程中,可能会遇到这样的问题:机器人通电后,示教器、控制计算机和伺服驱动板的指示灯均正常亮起,但机器人却无法完成安装配置或处于无响应状态。这种“表面正常”的故障往往让工程师感到困惑。本文将针对这一现象进行深入分析,并提供一套完整的排查与解决流程。
一、故障现象描述
· 通电后,示教器(FlexPendant)屏幕点亮,能显示界面但可能无法操作或与控制器通信中断。
· 控制柜内的计算机主板(或主计算机单元)指示灯亮,表明电源正常。
· 伺服驱动板(Drive Module)上的LED指示灯亮起(通常为绿色或橙色),但可能伴随报警闪烁。
· 机器人本体无法进行任何运动,无法完成包括零点标定、载荷定义等在内的安装步骤。
· 有时示教器上会显示“不可恢复的错误”或“与控制器通信失败”等提示。
二、可能原因分析
指示灯亮仅代表各模块供电正常,但系统尚未进入就绪状态或存在深层次故障。主要原因可归结为以下几类:
- 通信网络故障:ABB机器人内部采用Measured Robot Link(MRL)或EtherCAT等总线通信,若通信线路松动、终端电阻设置不当或网卡故障,会导致示教器、计算机与伺服驱动板之间无法握手。
- 伺服驱动板未使能或配置错误:驱动板指示灯亮可能只是电源指示灯,其使能信号(Enable)可能因安全回路(如急停、门开关)断开而未激活,或Drive Module的固件与RobotWare版本不匹配。
- 系统软件或RobotWare问题:控制器内的RobotWare系统可能损坏、未正确安装或授权失效,导致核心进程无法启动。
- 安全回路中断:包括急停按钮未复位、安全门开关断开、安全PLC未就绪等,均会导致系统处于保护状态。
- 硬件故障:主计算机、驱动板单元或电源模块存在部分损坏,虽能亮灯但无法完成初始化。
- 安装操作失误:未按照正确的安装流程进行,如未进行零点标定、未配置运动参数等,导致机器人无法进入可运行模式。
三、故障排查步骤(从易到难)
步骤1:检查安全回路与安全信号
· 确认所有急停按钮(示教器、控制柜、外部)均处于释放状态。
· 检查安全门开关是否闭合。
· 查看控制柜内安全继电器或安全PLC的指示灯是否正常(如Normal状态)。
· 确保示教器上的使能装置(三位使能开关)未被按下或卡住。
步骤2:检查示教器与控制器通信
· 观察示教器右上角的网络连接图标,若显示“未连接”,则需检查示教器电缆是否紧固连接在控制柜的X1端口。
· 尝试热插拔示教器(需在断电下进行)或使用另一台同型号示教器替换测试。
· 若示教器屏幕亮但无响应,可尝试重启控制柜。
步骤3:检查驱动板与伺服使能
· 记录伺服驱动板上的LED指示灯状态(颜色、闪烁频率),对照ABB手册中的故障代码表。
· 判断驱动板是否处于“使能禁止”状态,通常因安全信号未满足所致。可通过示教器的“输入输出”菜单查看安全信号是否全部为1(允许)。
· 若某轴驱动板报错(红灯亮),需针对该轴进行进一步检查,如电机电缆、抱闸、温度等。
步骤4:重启与系统还原
· 执行控制柜冷启动:将控制柜主开关打到“OFF”,等待2分钟后再置于“ON”并启动。
· 若启动后示教器仍无法进入系统,尝试进入启动菜单(在启动时按住示教器上的急停和使能按钮或使用USB恢复盘),选择“重启”或“恢复出厂设置”。
· 若RobotWare版本不匹配,需通过RobotStudio重新安装对应版本的系统。
步骤5:使用RobotStudio进行高级诊断
· 通过Service Port(服务端口)连接控制器与装有RobotStudio的PC。
· 在RobotStudio的“控制器”选项卡中,查看“事件日志”或“系统诊断”,根据生成的错误代码(如37001、39001等)定位具体问题。
· 若通信失败,检查PC与控制器之间的网线、IP地址设置等。
步骤6:硬件替换法
· 若上述软件与配置均无问题,则怀疑硬件故障。可依次替换示教器、驱动板、主计算机单元等进行测试。
· 注意:更换硬件后需依据ABB流程进行相应的校准与重新配置,如SMB电池更换、零点标定等。
四、安装操作规范建议
若为全新机器人首次安装,则需严格按以下流程进行:
- 机械安装:确保机器人及控制柜固定牢靠,接地良好。
- 电气连接:正确连接动力电缆、编码器电缆、示教器电缆及通信电缆,检查端子是否紧固。
- 系统上电:合上断路器,确认各模块指示灯正常。此时开始进行安全回路验证。
- 系统初始化:通过示教器启动系统,若提示需要零点标定,则使用EMD(电子零点标定装置)或Update Revolution Counters方法完成零点标定。
- 安装RobotWare与选项:如需额外选项(如PC Interface、Multitasking等),需提前安装相应授权与软件。
- 配置I/O与安全信号:根据实际硬件配置,定义信号并验证安全回路(如门开关、急停)的优先级为最高。
- 手动与自动测试:切换至手动模式,低速测试各轴运动,确认运动方向、限位及抱闸正常。然后测试自动程序,最终完成安装。
若在安装过程中出现指示灯亮但无法动作,应优先遵循上述排查步骤,切勿强行运行机器人以避免设备和人员损害。仅当明确故障源后,才可进行相应操作。
五、
ABB机器人通电后指示灯亮但安装或运行失效通常涉及通信、使能或系统软件层面。通过从安全回路到高级诊断的渐进式排查,大多数问题可在现场解决。若涉及硬件损坏,则需联系ABB售后或授权维修商进行模块更换与校准。为确保长期稳定性,请严格遵守安装规范并定期检查维护。
如若转载,请注明出处:http://www.jjvuv.com/product/13.html
更新时间:2026-10-26 10:15:09